
רובוטיקה תעשייתית עם הומנואידים לעסקים
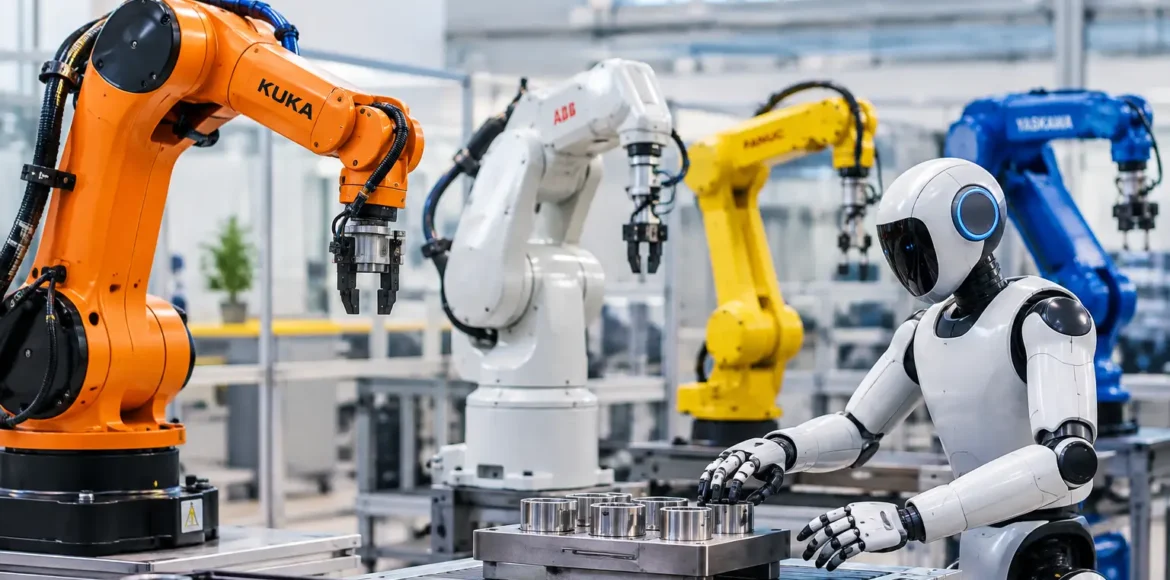
רובוטיקה תעשייתית כבר אינה מוגבלת למכונות שמבצעות פעולה אחת מאחורי גדר בטיחות. עבור ארגונים שמחפשים לבחון תהליכים, להדגים חדשנות או לפתח יישומי AI בעולם הפיזי, הומנואידים מציעים ממשק אחר: רובוט בעל צורת גוף אנושית, שיכול לנוע ולהתקשר בסביבה שנבנתה מלכתחילה עבור בני אדם. השאלה אינה האם רובוט כזה יכול להחליף עובד, אלא היכן הוא יכול להוסיף יכולת מדידה, מחקר, חוויה או אוטומציה מבוקרת.
הומנואידים כמו Unitree G1, H1 ו-R1 מעוררים עניין רב משום שהם מחברים בין תנועה, חיישנים, תוכנה ובינה מלאכותית בפלטפורמה אחת. הם יכולים להתאים למעבדות, למרכזי חדשנות, לצוותי פיתוח, להדרכות מקצועיות ולסביבות תעשייתיות שבהן רוצים לבחון אינטראקציה בין רובוט לאדם. אך כדי להפוך הדגמה מרשימה לפרויקט שימושי, צריך להגדיר מטרה, תנאי סביבה וגבולות ברורים.
מה הופך הומנואיד לכלי ברובוטיקה תעשייתית?
היתרון המרכזי של הומנואיד אינו רק המראה האנושי. סביבת עבודה קיימת כוללת מעברים, דלתות, עמדות בגובה אדם, שילוט, מסכים ואנשים. גוף דמוי אדם עשוי להיות פלטפורמה נוחה למחקר ולפיתוח של תנועה, תפיסה חזותית, הבנת הוראות וקבלת החלטות בתנאים משתנים.
בפועל, הערך נוצר משילוב בין החומרה לבין היישום. הומנואיד שמבצע תנועה בסיסית על במה יכול להתאים לאירוע או לתערוכה. אותו סוג פלטפורמה, לאחר התאמת תוכנה, חיישנים ותסריט פעולה, יכול לשמש צוות מחקר שבודק ניווט, זיהוי עצמים או אינטראקציה קולית. לכן אין תשובה אחת לשאלה מה רובוט הומנואידי “יודע לעשות”. היכולת הרלוונטית תלויה בדגם, בממשקים, בתכנות ובסביבת ההפעלה.
שלושה מצבים שבהם הומנואיד עשוי להתאים
במרכזי חדשנות ובתערוכות, הומנואיד יוצר נקודת משיכה מיידית ומאפשר להמחיש טכנולוגיה מורכבת בלי מצגת ארוכה. הוא יכול לקבל את פני המבקרים, לבצע רצף תנועות מתוכנן, להציג מסר מותגי או לשמש חלק מהדגמה אינטראקטיבית. כאן ההצלחה נמדדת בחוויה, באמינות התפעול וביכולת לשמור על רצף פעילות לאורך האירוע.
במחקר ופיתוח, המוקד שונה לגמרי. חוקרים, מהנדסים ומפתחים עשויים להשתמש בפלטפורמה כדי להתנסות ב-ROS, בראייה ממוחשבת, במודלי שפה, בבקרת תנועה או בתכנון משימות. הומנואיד נותן לצוות בסיס ממשי לבחינת הפער בין אלגוריתם שעובד על מחשב לבין התנהגות שנדרשת בעולם פיזי, שבו תאורה, רצפה, רעש ואנשים אינם תמיד צפויים.
בהדרכה טכנולוגית ובאקדמיה, הוא הופך נושאים מופשטים למוחשיים. במקום לדבר רק על חיישנים, קינמטיקה או AI, אפשר לבנות תרגיל שבו הסטודנטים מגדירים משימה, בוחנים נתונים ומבינים מדוע פעולה שנראית פשוטה דורשת תכנון מדויק. זו אינה דרך קיצור ללימוד הנדסה, אלא דווקא הזדמנות להמחיש את המורכבות שלה.
בחירת דגם: לא מתחילים מהמפרט
השוואה בין Unitree G1, H1 ו-R1 צריכה להתחיל בתרחיש השימוש ולא ברשימת יכולות. צוות שרוצה הדגמה ניידת במתחם סגור יבחן שיקולים אחרים מצוות שמפתח תנועה, תפיסה או אינטראקציה ארוכת טווח. גם גודל המרחב, סוג המשטח, נוכחות הקהל, רמת הנגישות למפתחים וזמן ההכנה משפיעים על ההחלטה.
G1 עשוי לעניין במיוחד צוותים שרוצים פלטפורמה קומפקטית יותר ללמידה, מחקר ופיתוח יישומים. H1 מתאים לבחינה של פלטפורמה הומנואידית גדולה יותר ולתרחישים שבהם הנוכחות הפיזית היא חלק מהעניין. R1 יכול להיות רלוונטי לבחינת אינטראקציות ותרחישים חדשים בפלטפורמה הומנואידית. ההתאמה המדויקת מחייבת בדיקה עדכנית של הדגם, התצורה והיכולות הזמינות בפרויקט.
חשוב להפריד בין סרטון הדגמה לבין דרישת פרויקט. יכולת שנראית מצוין בתנאים מבוקרים אינה בהכרח מתאימה לסביבה צפופה, לא מוכרת או דינמית. גם משימה קצרה שחוזרת על עצמה דורשת הגדרה: מהו מצב ההתחלה, מה קורה במקרה של תקלה, מי מפעיל את המערכת ומתי עוצרים אותה.
מה נדרש כדי לעבור מרעיון להפעלה?
פרויקט טוב מתחיל במסלול פעולה קטן וברור. במקום להגדיר יעד רחב כמו “רובוט שיעזור בתעשייה”, עדיף להגדיר משימה מדידה: הדגמה מול מבקרים, תרגול ניווט במסלול מסוים, זיהוי פריטים בתנאי תאורה ידועים או הפעלת ממשק קולי עם סט שאלות מוגדר.
לאחר מכן בוחנים את שכבת האינטגרציה. האם הרובוט צריך להתחבר למסך, למערכת תוכן, למצלמות נוספות, לממשק ניהול או למנוע AI? האם נדרש פיתוח ב-ROS, אפליקציה ייעודית או תסריט הפעלה פשוט? ככל שהחיבור למערכות חיצוניות עמוק יותר, כך חשוב יותר לתכנן מראש הרשאות, אבטחת מידע, בדיקות ותוכנית גיבוי.
גם התפעול האנושי הוא חלק מהפתרון. צריך לקבוע מי מכין את הרובוט, מי מפקח בזמן הפעילות, כיצד טוענים אותו, היכן מאחסנים אותו ואיך מתנהלים מול קהל. בפרויקט אירועי, מפעיל מיומן ותסריט מסודר יכולים להיות חשובים לא פחות מהטכנולוגיה עצמה.
בטיחות, סביבה וציפיות נכונות
הומנואידים נעים בסביבה שבה נמצאים אנשים, ולכן בטיחות אינה סעיף שנוסף בסוף. יש להגדיר שטח עבודה, מרחקי קהל, מסלול תנועה, נקודות עצירה ותגובה למצבים חריגים. רצפה חלקה, מדרגות, עומס מבקרים, תאורה משתנה ורשת אלחוטית לא יציבה יכולים לשנות את אופי ההפעלה.
מגבלה נוספת היא שהרובוט אינו עובד ללא השגחה רק מפני שהוא נראה עצמאי. אוטונומיה היא רצף של יכולות מוגדרות, ולא מתג אחד שמפעיל “עובד רובוטי”. בתרחישים רבים נכון יותר להתחיל בהפעלה מפוקחת, בתסריט תחום ובמטרות פשוטות, ואז להרחיב בהדרגה לפי תוצאות הבדיקות.
הומנואיד, כלב רובוטי או מערכת קפה רובוטית?
לא כל צורך עסקי או תעשייתי דורש הומנואיד. כאשר המשימה מתמקדת בסיור, בדיקת שטח או מחקר ניידות בסביבות מאתגרות יותר, כלב רובוטי של Unitree או DOBOT עשוי להיות בחירה טבעית יותר. מבנה ארבע-רגלי מתאים לבחינת תנועה, איסוף מידע ובדיקות בתנאי שטח שבהם צורת גוף אנושית אינה בהכרח יתרון.
כאשר המטרה היא אירוח, חוויית לקוח או יצירת מוקד קהל במשרד, בכנס או במתחם מסחרי, מערכת קפה רובוטית יכולה להיות פתרון ישיר יותר. מכונת הקפה הרובוטית של RoboFun אינה נועדה להחליף בריסטה בכל הקשר, אלא לתת חוויה עקבית, בולטת ומעוררת שיחה. היא מושכת מבקרים, מייצרת רגע של WOW ומפחיתה מהמפעיל את הצורך לנהל עמדת קפה ידנית לאורך כל הפעילות.
הבחירה הנכונה נקבעת לפי המשימה. הומנואיד מתאים כשנדרשת אינטראקציה אנושית, הדגמת AI או פלטפורמת פיתוח בעלת מבנה אנושי. כלב רובוטי מתאים כשניידות ובדיקת שטח נמצאות במרכז. מערכת קפה רובוטית מתאימה כשחוויית אירוח ותפעול עקבי הם היעד.
שאלות נפוצות
האם הומנואיד מתאים גם לארגון שלא מחזיק צוות רובוטיקה?
כן, אם מתחילים בפרויקט מוגדר, כגון הדגמה, אירוע או התקנה עם תסריט פעולה ברור. לפרויקט מחקרי או לפיתוח יישומים מורכבים יותר נדרשת בדרך כלל מעורבות של צוות טכני או ליווי מקצועי באינטגרציה ובתכנות.
האם אפשר להתאים את הרובוט למותג או לתוכן של אירוע?
במקרים רבים אפשר לבנות תוכן, תסריטי תנועה, ממשקי מסך או אינטראקציות שמתאימים למטרה. היקף ההתאמה תלוי בדגם, בלוחות הזמנים ובמורכבות הרעיון, ולכן כדאי להגדיר מראש מהו הרגע שהקהל צריך לזכור.
האם הומנואיד מחליף עובדים בתהליך תעשייתי?
לא בהכרח. ברוב הפרויקטים הריאליים הוא משמש פלטפורמה להדגמה, למחקר, להכשרה או לבדיקת תהליכים. ערך משמעותי נוצר כאשר מגדירים משימה שבה הרובוט משלים את עבודת הצוות, ולא כאשר מייחסים לו יכולות שלא נבדקו.
אם אתם בוחנים הומנואיד למחקר, לאירוע או לבדיקת יישום בסביבה תעשייתית, התחילו מהמשימה שהייתם רוצים לראות מתבצעת בפועל. ספרו לצוות RoboFun מה אתם רוצים להשיג, ונשמח לסייע בבחירת רובוט, בדיקת התאמה, אינטגרציה, תכנות או פיתוח יישום מתאים.