
אינטגרציה של רובוטים בתעשייה עם הומנואידים
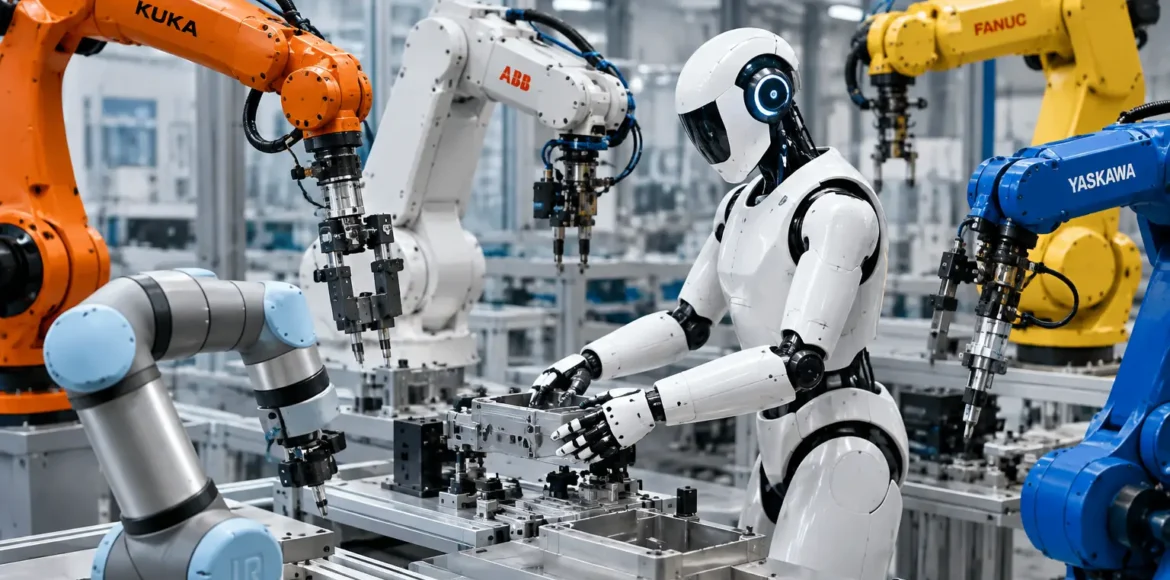
רובוט הומנואידי על רצפת הייצור אינו פרויקט של ״מניחים ומפעילים״. אינטגרציה של רובוטים בתעשייה מתחילה בשאלה פשוטה יותר: איזו משימה מוגדרת היטב הרובוט צריך לבצע, ומה ייחשב הצלחה בסוף הפיילוט? כשמתחילים מהצורך ולא מהגימיק, הומנואיד יכול להפוך לכלי מחקרי, תפעולי או חווייתי בעל ערך אמיתי.
הומנואידים כמו Unitree G1, H1 ולעיתים גם דגמים קומפקטיים יותר כגון R1, מעוררים עניין משום שהם בנויים לסביבות שנוצרו עבור בני אדם: מסדרונות, דלתות, עמדות עבודה, תצוגות ומרחבים שבהם חשוב גם מגע אנושי-טכנולוגי. אבל המבנה האנושי אינו פותר מעצמו את אתגרי ההטמעה. הוא רק פותח אפשרויות חדשות – בתנאי שמתכננים אותן נכון.
מהו הערך של הומנואיד בסביבה תעשייתית?
במקרים רבים, המטרה הראשונה אינה להחליף עובד אלא לבחון תהליך, לאסוף נתונים, להציג יכולת טכנולוגית או לבצע משימה תחומה תחת פיקוח. הומנואיד יכול, למשל, להוביל הדגמה במרכז חדשנות, לבצע אינטראקציה עם מבקרים באתר ייצור, לשמש פלטפורמה למחקר תפיסה ותנועה, או לבצע פעולות חוזרות ופשוטות בעמדה שנבנתה עבורו.
היתרון המרכזי הוא הגמישות של פלטפורמה שניתן לתכנת, לצייד בחיישנים ולהתאים לתרחיש משתנה. עבור צוותי R&D ואקדמיה, זהו בסיס למחקר בראייה ממוחשבת, ניווט, שליטה בתנועה, למידת חיקוי ואינטראקציית אדם-רובוט. עבור חברות תעשייתיות, הערך יכול להיות גם מעשי וגם תקשורתי: ניסוי מבוקר בטכנולוגיה מתקדמת, לצד חיזוק תרבות החדשנות בתוך הארגון.
עם זאת, לא כל משימה מתאימה להומנואיד. פעולה מהירה מאוד, מדויקת במיוחד או כזו שמחייבת עבודה רציפה ללא שינוי, עשויה לדרוש פתרון ייעודי אחר. הבחירה הנכונה אינה בשאלה איזה רובוט מרשים יותר, אלא איזה פתרון מתאים לסביבה, לקצב ולרמת הסיכון של המשימה.
אינטגרציה של רובוטים בתעשייה מתחילה במיפוי המשימה
לפני בחירת דגם, כדאי לפרק את התרחיש לרכיבים: מה הרובוט צריך לזהות, לאן הוא צריך לנוע, עם מי הוא מתקשר, אילו פעולות פיזיות הוא מבצע, ומה קורה כאשר הוא אינו בטוח בהחלטה שלו. תהליך כזה מונע מצב שבו נבחר רובוט מתקדם, אך המשימה נשארת עמומה מדי לתכנות ולבדיקה.
משימה טובה לפיילוט היא משימה בעלת גבולות ברורים. לדוגמה, הומנואיד שמקבל מבקרים בעמדת כניסה, מציג תוכן בהתאם לבחירה במסך, ומוביל אותם לנקודת עניין מוגדרת. דוגמה נוספת היא פלטפורמת מחקר שמזהה אובייקטים שהוגדרו מראש על שולחן, מדווחת על מיקומם ומבצעת רצף תנועות שנבדק מראש.
כדאי להגדיר כבר בתחילת הדרך שלושה מדדים: מהו רצף הפעולה הרצוי, באילו תנאים הרובוט רשאי לפעול, ומתי הוא חייב לעצור או להעביר את ההחלטה למפעיל אנושי. מדדים כאלה חשובים יותר מהבטחה כללית ל״אוטונומיה״.
שאלות שחוסכות זמן בשלבי האפיון
יש לבחון את תנאי התאורה, איכות הקישוריות, סוג הרצפה, רוחב המעברים, רמת הרעש ונוכחותם של אנשים באזור הפעולה. גם שינויים קטנים – דלת סגורה, כבל על הרצפה או מעבר עמוס – יכולים להשפיע על התנהגות המערכת.
חשוב להחליט מראש אם הרובוט נדרש לפעול בתנועה חופשית, בעמדה קבועה או בתוך אזור תחום. ככל שהסביבה פתוחה ודינמית יותר, כך גדל הצורך בחיישנים, בחוקי התנהגות, בבדיקות ובפיקוח. לעיתים, דווקא אזור עבודה מוגדר הוא הדרך המהירה והבטוחה להוכיח היתכנות.
בחירת הפלטפורמה והתאמת החומרה
Unitree G1 עשוי להתאים לפרויקטי פיתוח, מחקר, חינוך והדגמות שבהם נדרשת פלטפורמה הומנואידית קומפקטית וגמישה. H1 יכול להיות רלוונטי לתרחישים אחרים שבהם נבחנים תנועה ונוכחות של הומנואיד בקנה מידה גדול יותר. הבחירה בין הדגמים צריכה להתבסס על המשימה, שטח הפעולה, אופן ההפעלה והיישום המתוכנן – ולא רק על סרטון הדגמה.
לעיתים נדרשת התאמה מעבר לרובוט עצמו: עמדת טעינה, מסך להצגת מידע, ממשק הפעלה לצוות, מצלמה נוספת, סימון אזור בטיחות או התקן ייעודי לנשיאת פריט. התאמה טובה מחברת בין כל המרכיבים כך שהמפעיל לא יצטרך לאלתר בכל הפעלה.
גם ממשק המשתמש הוא חלק מהאינטגרציה. אם צוות תפעול צריך להפעיל את המערכת, עליו לקבל מסך או תהליך ברור שמאפשר להתחיל משימה, לעצור אותה, לראות סטטוס ולקבל התראה במקרה חריג. מערכת מתוחכמת שאיש באתר אינו יודע להפעיל בביטחון תישאר הדגמה חד-פעמית.
תכנות, ROS ובינה מלאכותית: להפוך יכולת לתהליך
רובוט הומנואידי הוא פלטפורמה, לא יישום מוכן לכל צורך. תכנות הוא השלב שבו מגדירים את לוגיקת העבודה: מה הרובוט מזהה, אילו פקודות הוא מקבל, כיצד הוא מגיב לאירועים ומהו רצף הפעולות בכל מצב.
בסביבות פיתוח מקצועיות, ROS יכול לסייע בחיבור בין רכיבי תפיסה, ניווט, שליטה ותוכנה חיצונית. אפשר לשלב מודלים של בינה מלאכותית לצורך שיחה, זיהוי אובייקטים או סיווג מצבים, אך יש להגדיר היטב את גבולות ההחלטה שלהם. מודל שפה יכול לעזור לרובוט לנהל שיחה עם מבקר, אך הוא אינו תחליף לחוקי בטיחות, לבקרת תנועה או לאישור אנושי במקרים רגישים.
לכן כדאי לבנות את היישום בשכבות. שכבה אחת מטפלת בבטיחות ובהפסקת פעולה. שכבה אחרת מנהלת את המשימה המוגדרת. שכבה נוספת יכולה להוסיף אינטראקציה, תוכן דינמי או יכולות AI. מבנה כזה מקל על בדיקות, תחזוקה ושדרוגים בהמשך.
בטיחות ופיקוח אינם תוספת מאוחרת
כאשר הומנואיד פועל בקרבת אנשים, הבטיחות חייבת להיות חלק מתכנון התרחיש ולא סעיף בסופו. יש לקבוע אזור פעולה, מרחקי הפרדה לפי אופי המשימה, נהלי עצירה, גורם אחראי באתר ודרך ברורה להודיע למבקרים או לעובדים כיצד להתנהל סביב הרובוט.
פיילוט נכון מתחיל בתרחיש מצומצם ובנוכחות מפעיל מיומן. רק לאחר שנבדקו תנועה, תגובה לחריגים, תקשורת עם משתמשים והתאוששות מתקלות, אפשר להרחיב את השימוש. זו אינה זהירות יתר – זו הדרך להפוך ניסוי טכנולוגי לתהליך שאפשר לסמוך עליו.
חשוב גם לתכנן את המקרים הלא מושלמים: מה קורה אם הרובוט מאבד קישוריות, אינו מזהה אובייקט, מתקשה במסלול או מקבל הוראה שלא תוכננה מראש? מענה ברור למצבים אלה מגן על המשתמשים, על הציוד ועל אמון הארגון בפרויקט.
מתי כלב רובוטי מתאים יותר?
בחלק מהאתרים התעשייתיים, במיוחד בתרחישי סיור, בדיקה או מחקר בתנאי שטח מורכבים, כלב רובוטי עשוי להיות בחירה מדויקת יותר מהומנואיד. פלטפורמות של Unitree או DOBOT יכולות לשמש בסיס לפיתוח יישומי Inspection, איסוף מידע סביבתי, הדגמות STEM או מחקר תנועה וניווט.
הבחירה אינה תחרות בין צורות רובוטיות. הומנואיד מתאים במיוחד כשנדרשת אינטראקציה אנושית, עבודה בסביבה שתוכננה לאנשים או נוכחות בולטת מול קהל. כלב רובוטי יכול להיות מתאים יותר לתנועה ולבדיקה במרחב שבו אינטראקציה אנושית אינה מוקד המשימה. בחלק ממרכזי החדשנות, שתי הפלטפורמות יכולות להשלים זו את זו במסגרת מחקר או הדגמה.
שאלות נפוצות
האם הומנואיד יכול לעבוד ללא מפעיל?
רמת העצמאות תלויה במשימה, בסביבה וביישום שנבנה. בתרחישים רבים מומלץ להתחיל עם מפעיל או פיקוח אנושי, במיוחד בפיילוט ובסביבה דינמית. אין להניח שרובוט מתאים לפעולה עצמאית מלאה רק משום שהוא יודע ללכת או לנהל שיחה.
כמה זמן נמשך תהליך האינטגרציה?
הדבר תלוי בהיקף הפרויקט. הדגמה עם תסריט מוגדר שונה מהותית מפיתוח יישום הכולל חיישנים, ממשקים, תוכנה מותאמת ובדיקות באתר. אפיון מוקדם ומדויק מקצר אי-ודאות ומאפשר לבנות תכנית עבודה ריאלית.
האם אפשר להתאים את הרובוט לשפה ולמיתוג של החברה?
במקרים רבים ניתן לפתח תוכן, תסריטי שיחה, ממשקי תצוגה והתנהגויות המותאמים למותג ולמטרה. חשוב להבדיל בין התאמת החוויה לבין הבטחת יכולת שלא נבדקה בתנאי השטח של הארגון.
למי מתאים להתחיל בפיילוט?
לצוותי חדשנות, R&D, מוסדות אקדמיים, מרכזי מבקרים וחברות שרוצות לבחון תרחיש ממוקד עם יעדים ברורים. פיילוט טוב אינו חייב להיות גדול – הוא צריך לענות על שאלה עסקית או מחקרית אמיתית.
לא בטוחים אם הומנואיד, כלב רובוטי או שילוב ביניהם מתאים ליישום שלכם? ספרו לצוות RoboFun מה אתם רוצים להשיג, והוא ישמח לסייע בבחירת פלטפורמה, בדיקת התאמה, אינטגרציה, תכנות ופיתוח יישום שמתאים לתנאי השטח שלכם.