
מדריך ל־ROS עבור Unitree G1 ההומנואיד
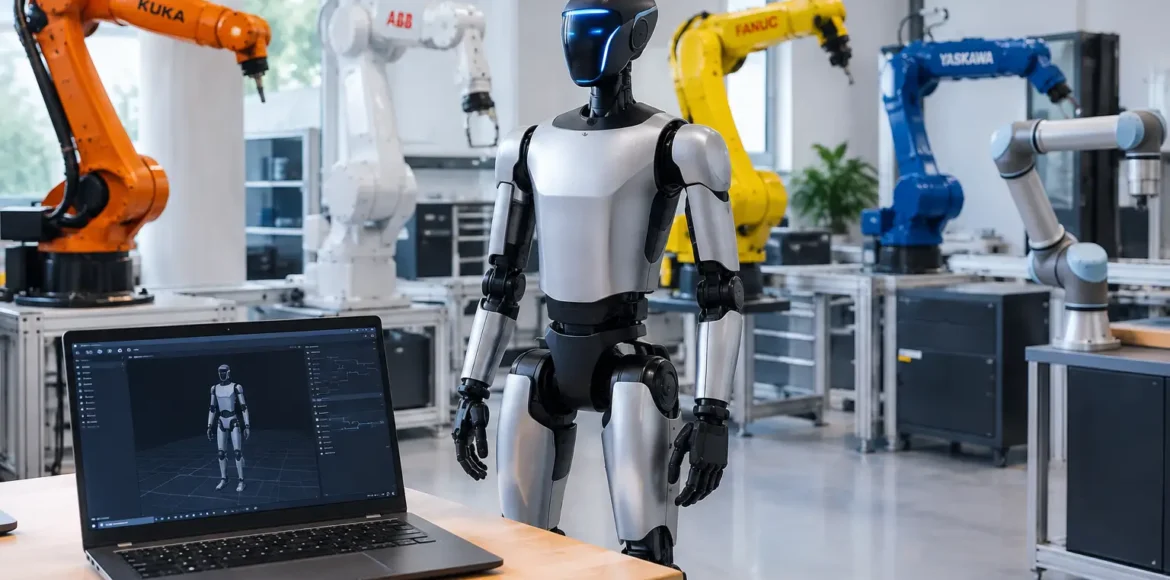
ה־Unitree G1 הוא הומנואיד שנועד לעורר עניין, אבל הערך האמיתי שלו עבור צוותי פיתוח, חוקרים ומרכזי חדשנות מתחיל אחרי שהמצלמות מפסיקות לצלם. מדריך ל־ROS עבור Unitree G1 עוסק בדיוק בנקודה הזו: איך להפוך פלטפורמה הומנואידית לפרויקט מחקר, הדגמה אינטראקטיבית או יישום מותאם, בלי להתבלבל בין יכולת מרשימה בסרטון לבין מערכת שמוכנה לעבוד בסביבה אמיתית.
ROS הוא לא כפתור שמעניק לרובוט אוטונומיה. זוהי מסגרת תוכנה שמאפשרת לארגן תקשורת בין חיישנים, בקרים ויישומים, לבדוק רכיבים בנפרד, לאסוף נתונים ולבנות לוגיקה בצורה מסודרת. ב־G1, המשמעות היא חיבור נכון בין ממשקי היצרן לבין הקוד שהצוות שלכם כותב – תוך שמירה על בטיחות, יציבות ותכלית ברורה.
למי מתאים ROS עם הומנואיד Unitree G1?
פיתוח על גבי G1 מתאים במיוחד למעבדות אקדמיות, צוותי R&D, חברות שבודקות ממשקי אדם-רובוט, ומרכזי חינוך מתקדמים שרוצים להמחיש תפיסה ממוחשבת, שליטה בתנועה או בינה מלאכותית על גוף פיזי. הוא יכול להתאים גם לאירועים ולתערוכות, כאשר רוצים להפעיל תרחיש מובנה כמו ברכה למבקרים, תגובה למחווה מסוימת או ניווט מוגבל באזור שהוגדר מראש.
ההבדל בין המטרות קריטי. בפרויקט מחקר אפשר להקדיש זמן לכיול, לאיסוף נתונים ולניסויים חוזרים. בהדגמה מסחרית, לעומת זאת, עדיפים תרחיש קצר, מפוקח ועמיד לתקלות על פני יכולת ניסיונית מורכבת. אותו G1 יכול לשרת את שני המקרים, אך ארכיטקטורת התוכנה, אמצעי הבטיחות ותוכנית ההפעלה יהיו שונים.
לפני הקוד: מגדירים תרחיש הצלחה
טעות נפוצה היא להתחיל מהשאלה “מה הרובוט יודע לעשות?”. השאלה הנכונה היא “מה אנחנו רוצים שהמבקרים, החוקרים או המשתמשים יחוו או ילמדו?”. תרחיש מוגדר היטב חוסך שבועות של פיתוח ומצמצם סיכונים.
לדוגמה, במעבדה אפשר להגדיר משימה של זיהוי אדם מול המצלמה והעברת אירוע לתוכנת מחקר. בתערוכה אפשר להגדיר רצף של עמידה, ברכה קולית או חזותית, תנועה מאושרת מראש וחזרה לנקודת המתנה. במוסד לימודי אפשר לחלק את העבודה למודולים: קבוצה אחת מטפלת בתפיסה, קבוצה שנייה בממשק משתמש, וקבוצה שלישית בניטור ובהפעלת התרחיש.
בשלב ההגדרה כדאי לקבוע גם מה הרובוט לא יעשה. האם הוא נשאר באזור תחום? האם מפעיל אנושי מאשר כל תנועה? מה קורה אם החיישן אינו מזהה את הסביבה? גבולות ברורים הם חלק מהפתרון, לא ויתור עליו.
סביבת הפיתוח: בונים שכבות, לא פרויקט אחד גדול
בפרויקטי ROS, עבודה בשכבות מקלה על איתור תקלות ועל החלפת רכיבים בהמשך. מומלץ להפריד בין שכבת הממשק לרובוט, שכבת החיישנים והתפיסה, שכבת קבלת ההחלטות ושכבת ההפעלה או ממשק המשתמש.
שכבת הממשק כוללת את חבילות התוכנה וה־SDK שהיצרן מספק עבור הדגם והגרסה שברשותכם. לפני התקנה או עדכון, יש לבדוק את התאמת גרסת מערכת ההפעלה, גרסת ROS, התלויות והתיעוד הספציפי שסופק עם הרובוט. בתחום הזה אין מקום להנחות: חבילת תוכנה שעובדת בסביבת סימולציה או בדגם אחר אינה בהכרח מתאימה ל־G1 במצב הפעלה אמיתי.
מעליה נמצאת שכבת התפיסה. היא יכולה לכלול מצלמות, מידע על מצב המפרקים, נתוני עומק או חיישנים נוספים לפי תצורת המערכת והיישום. כאן אפשר להמיר מידע גולמי לאירועים שימושיים: “זוהה אדם”, “השטח פנוי”, “היד הורמה” או “המשימה הסתיימה”. לא כל פרויקט זקוק לכל החיישנים. לעיתים זיהוי פשוט ואמין עדיף על מודל מורכב שאינו יציב בתאורה של אירוע.
שכבת קבלת ההחלטות מחליטה מה לעשות עם האירועים. כדאי לנסח אותה כמצבים ברורים: המתנה, זיהוי, תגובה, עצירה וחזרה למצב בטוח. כך קל יותר להבין מדוע הרובוט ביצע פעולה מסוימת, ולוודא שהוא לא עובר ישירות מזיהוי חלקי לתנועה לא צפויה.
תנועתיות והומנואיד: למה זה מורכב יותר
הומנואיד אינו מסך או זרוע סטטית. שינוי קטן בתנועה, בעומס, במשטח או במיקום האנשים סביבו יכול להשפיע על ההתנהגות בפועל. לכן, פקודות תנועה אינן רק עניין של API אלא של הקשר: מצב הרובוט, תנאי הסביבה, מרחב פנוי, מהירות ויכולת התערבות של מפעיל.
בפיתוח ראשוני עדיף להתחיל בתנועות מאושרות, איטיות וקצרות, בסביבה מבוקרת. בודקים כל פעולה בנפרד, ואז מחברים אותה לתרחיש. רק לאחר שהתקשורת, ההתאוששות מתקלות ונוהל העצירה נבדקו, מוסיפים שכבות כמו זיהוי קולי, ראייה ממוחשבת או ממשק עם מערכת חיצונית.
גם סימולציה יכולה לסייע בהתחלה, במיוחד לבדיקת לוגיקה, מבני הודעות ומצבי מערכת. עם זאת, סימולציה אינה תחליף לניסוי פיזי. תאורה, חיכוך רצפה, השהיות תקשורת והתנהגות של קהל הם גורמים שמגלים רק כאשר הרובוט נמצא במקום שבו הוא אמור לפעול.
תקשורת בין רכיבים: פחות קסם, יותר נראות
אחד היתרונות של ROS הוא האפשרות לתעד ולנטר את זרימת המידע. בפרויקט טוב, אפשר לדעת אילו רכיבים שולחים נתונים, מה קצב העדכון, אילו הודעות התקבלו ומתי התקבלה החלטה לעצור. הנראות הזו חשובה במיוחד כשמחברים יכולות AI: מודל יכול להציע זיהוי או סיווג, אבל מנגנון הבטיחות צריך להישאר ברור, מדיד ונפרד ככל האפשר.
במקום לאפשר למודל שפה לשלוט ישירות בתנועה, אפשר להשתמש בו בשכבה גבוהה יותר. למשל, הוא יכול לפרש בקשת מבקר, לבחור מבין תרחישים שהוגדרו מראש או לנסח תשובה קולית. בקר התנועה יקבל רק פקודות שעברו בדיקות, מגבלות ואישור לפי מדיניות ההפעלה. זו גישה פחות נוצצת על הנייר, אבל הרבה יותר נכונה בפרויקט שיש בו גוף רובוטי וקהל אמיתי.
בדיקות בטיחות שאסור לדלג עליהן
לפני הפעלה מול קהל או בתחילת מחקר, יש לבצע בדיקות מסודרות. לא מדובר בבירוקרטיה, אלא בדרך לוודא שצוות הפיתוח מבין מה יקרה בכל חריגה. בין היתר יש לוודא:
- שמרחב ההפעלה פנוי, יציב ומסומן בהתאם לתרחיש.
- שיש מפעיל שהוכשר להפעלה ולנוהל עצירה, ולא רק מפתח שמכיר את הקוד.
- שהרובוט מתחיל ממצב ידוע ושיש בדיקת תקשורת לפני כל סשן.
- שקיימת תגובה מוגדרת לניתוק תקשורת, לזיהוי שגוי או לכניסת אדם למרחב ההפעלה.
- שהתרחיש נבדק שוב ושוב בתנאים דומים לאלה של ההפעלה המתוכננת.
באירוע, חשוב להביא בחשבון גם קהל סקרן. ילדים ומבוגרים כאחד עשויים להתקרב, לגעת או לשנות את תנאי הסביבה בלי כוונה. תכנון טוב אינו מניח התנהגות מושלמת מצד המבקרים.
דוגמה לתרחיש ROS מעשי בתערוכה
נניח שמרכז חדשנות רוצה להציג G1 שמקבל את פני המבקרים. התרחיש אינו חייב להיות ניסיון לנהל שיחה חופשית תוך כדי הליכה. אפשר לבנות חוויה ממוקדת יותר: הרובוט עומד בעמדה מוגדרת, מזהה נוכחות באזור, מפעיל ברכה שנבחרה מראש, מבצע מחווה בטוחה ומציג על מסך או בקול מידע קצר על הפרויקט.
ב־ROS, רכיב תפיסה יכול לפרסם אירוע של נוכחות. מנהל מצבים בודק שהרובוט פנוי ושאין תנאי עצירה, ואז מפעיל רצף הדגמה. בסיום, המערכת חוזרת למצב המתנה ומתעדת את האירוע לצורך בדיקה. אם הזיהוי אינו ודאי, לא מתרחשת תנועה – לכל היותר מוצגת הודעה או שהרובוט נשאר במצב המתנה.
היתרון הוא שליטה בחוויה, אפשרות למדוד תקלות ולשנות רכיב אחד בלי לפרק את כל המערכת. החיסרון הוא שהחוויה פחות פתוחה וספונטנית. עבור רוב האירועים, זהו דווקא איזון נכון בין אפקט WOW לבין הפעלה אחראית.
שאלות נפוצות
האם צריך להיות מומחה ROS כדי להתחיל עם Unitree G1?
לא בהכרח, אבל נדרש צוות עם בסיס בפיתוח תוכנה, רשתות ותהליכי בדיקה. לפרויקט קצר אפשר להתחיל מתרחיש מוגדר ולהיעזר באינטגרציה מקצועית. למחקר מתקדם הכולל חיישנים, תפיסה ותנועה, מומלץ שלצוות יהיה ניסיון ממשי ב־ROS ובמערכות פיזיות.
האם אפשר לחבר בינה מלאכותית לרובוט?
כן, בהתאם למטרה ולממשקים הזמינים בתצורה שלכם. אפשר לשלב זיהוי תמונה, עיבוד קול או מודלי שפה בשכבות המתאימות. ההמלצה היא להשאיר את החלטות הבטיחות והתנועה תחת כללים מפורשים ומבוקרים, ולא להסתמך על מודל AI כגורם יחיד.
מה ההבדל בין פרויקט מחקר להדגמה באירוע?
במחקר הדגש הוא על גמישות, נתונים וניסוי. באירוע הדגש הוא על אמינות תפעולית, חוויית מבקר וניהול סיכונים. לכן הדגמה טובה לרוב תשתמש בפחות יכולות, אך תבצע אותן בעקביות ובאופן ברור.
הדרך הנכונה להתחיל אינה להעמיס יכולות על ההומנואיד ביום הראשון, אלא לבחור פעולה אחת בעלת ערך, לבנות סביבה בטוחה סביבה וללמוד ממנה. אם אתם בוחנים Unitree G1 למחקר, לחינוך או לחוויית מבקרים, צוות RoboFun יכול לסייע בבדיקת התאמה, אינטגרציה, תכנות ופיתוח יישום שמתאים למטרה שלכם.