
איך לחבר ROS להומנואיד בפרויקט אמיתי ובטוח
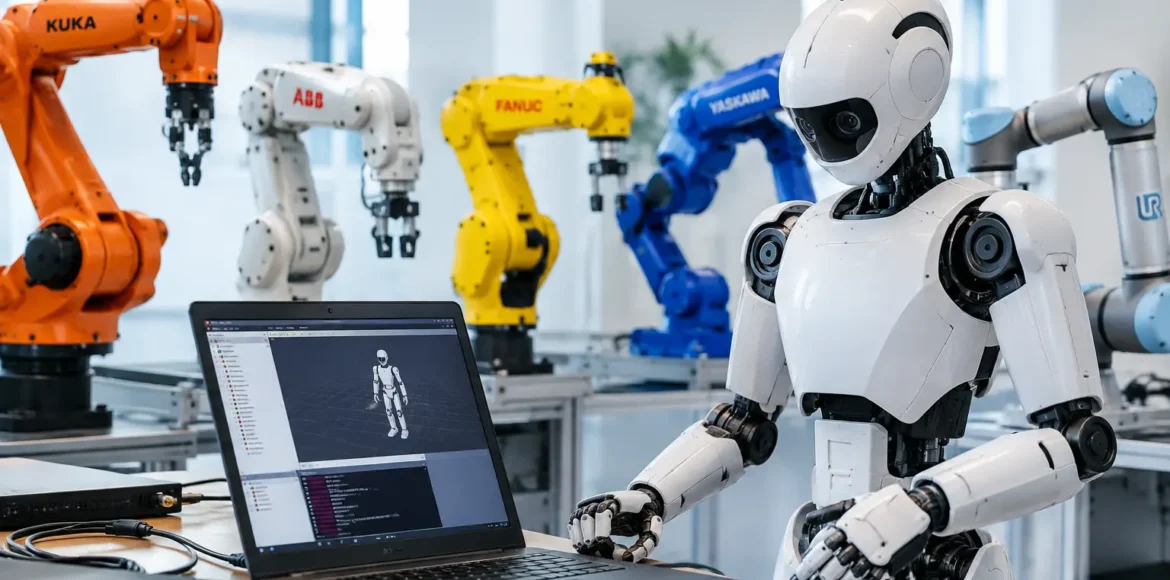
חיבור ROS לרובוט הומנואידי אינו מתחיל בפקודת התקנה אחת. הוא מתחיל בהגדרה מדויקת של מה הרובוט צריך לעשות: לברך מבקרים בתערוכה, לבצע הדגמת מחקר במעבדה, להגיב לקול, לנווט במרחב או להפעיל תרחיש הדרכתי. מי שמחפש איך לחבר ROS להומנואיד צריך קודם לחבר בין היישום המבוקש, יכולות הדגם, שכבת הבטיחות והזמן העומד לרשות הפרויקט.
בין שמדובר ב-Unitree G1, H1 או R1, נקודת המוצא דומה: ROS הוא שכבת תיווך שמארגנת מידע מחיישנים, פקודות תנועה, תפיסה ממוחשבת ולוגיקת יישום. אבל הוא אינו מחליף את תוכנת הבקרה המקורית של הרובוט, ולא כדאי לעקוף מנגנוני בטיחות כדי להגיע מהר יותר להדגמה.
מה ROS מוסיף להומנואיד בפועל?
ROS, ובפרויקטים חדשים לרוב ROS 2, מאפשר לחלק את המערכת לרכיבים ברורים. רכיב אחד קורא מצלמה, אחר מזהה אדם או פקודה קולית, רכיב נוסף מחליט על תגובה, ורכיב ייעודי שולח לרובוט פקודה מאושרת דרך הממשק שלו. החלוקה הזו מקלה על בדיקות, תחזוקה ושדרוגים בהמשך.
בהומנואיד, הערך אינו רק טכני. באירוע, למשל, אפשר לבנות תרחיש שבו הרובוט מזהה שמבקר מתקרב, משמיע ברכה מתוזמנת ומפעיל מחווה שנבדקה מראש. במחקר אקדמי, אפשר לאסוף נתוני חיישנים, להחליף אלגוריתם תפיסה בלי לשנות את שכבת התנועה, ולתעד כל ניסוי. בתהליך פיתוח, אותו מבנה מקצר את הדרך בין רעיון לתרחיש שניתן למדוד ולשפר.
עם זאת, ROS אינו כפתור קסם לאוטונומיה מלאה. איכות התוצאה תלויה בחיישנים הזמינים, בממשקי התוכנה של הדגם, בביצועי המחשב, בתנאי התאורה, במרחב ההפעלה ובמנגנוני הבטיחות שהוגדרו.
איך לחבר ROS להומנואיד: מתחילים מהארכיטקטורה
לפני הורדת חבילות, כדאי לשרטט את מסלול המידע. מה נכנס למערכת, מי מקבל החלטה, ואיזו פקודה מותר לשלוח לרובוט? שרטוט קצר כזה מונע מצב שבו מצלמה, מחשב חיצוני ובקר הרובוט מחוברים, אך אין הגדרה ברורה של אחריות ושל גבולות פעולה.
ברוב המקרים הארכיטקטורה כוללת ארבע שכבות. שכבת החיישנים מספקת תמונה, עומק, מידע על תנועה או נתוני מיקום, בהתאם למה שקיים בדגם ובתוספות שנבחרו. שכבת התפיסה ממירה את המידע לזיהוי שימושי, למשל אדם מול הרובוט או סימון חזותי. שכבת ההחלטה קובעת מה לעשות, ושכבת הבקרה מתרגמת את ההחלטה לפעולה הנתמכת על ידי היצרן.
הפרדה זו חיונית במיוחד בהומנואיד. פעולה שנראית פשוטה על המסך, כמו פנייה לאדם, יכולה להשפיע על שיווי משקל, על מרחב התנועה ועל בטיחות הסובבים. לכן אין לשלוח פקודות מנוע גולמיות רק מפני שהן זמינות טכנית. עדיף לעבוד דרך ממשק רשמי או שכבת פקודות גבוהה יותר, כאשר זו נתמכת בדגם.
בדקו את הממשקים לפני שבוחרים מערכת הפעלה
לא כל הומנואיד חשוף ל-ROS באותה צורה. בחלק מהדגמים קיימת ערכת פיתוח תוכנה, בחלקם ממשק רשת, ובאחרים שכבת תוכנה ייעודית או תמיכה חלקית בלבד. לפני בחירת גרסת ROS, צריך לוודא ארבעה דברים: איזה ממשק מספק הדגם, אילו פקודות הוא מאפשר, איזה מחשב מפעיל את הקוד, ואילו מגבלות בטיחות נשארות בשליטת בקר הרובוט.
חשוב לבדוק גם התאמה בין גרסת מערכת ההפעלה, גרסת ROS והחבילות הזמינות. פרויקט יכול להיתקע לא בגלל אלגוריתם מורכב, אלא בגלל ספרייה שאינה תואמת למחשב המובנה או לממשק היצרן. אם יש בחירה בין מערכת חדישה יותר לבין סביבת פיתוח שכבר נבדקה עם הדגם, לעיתים הבחירה השמרנית היא המהירה והנכונה יותר.
שלבי חיבור מומלצים לפרויקט ראשון
הדרך הבטוחה היא להתחיל בפעולה קטנה, מדידה והפיכה. לא מתחילים בניווט עצמאי מול קהל, אלא בבדיקת תקשורת ובתרחיש קצר.
- הגדירו תוצאה אחת ברורה. לדוגמה: הרובוט מקבל פקודה ממסך ומבצע מחווה מוגדרת. מטרה כזו מאפשרת להפריד בין בעיות תקשורת, לוגיקה ותנועה.
- צרו סביבת בדיקה. ודאו חיבור רשת יציב בין מחשב הפיתוח לרובוט או למחשב שעליו פועל ממשק הבקרה. קבעו כתובות, הרשאות והגדרות רשת כך שלא יידרשו אילתורים ביום ההדגמה.
- התקינו ובדקו את סביבת ROS. הפעילו תחילה רכיב פשוט שמפרסם ומקבל הודעות, ורק לאחר מכן חברו אותו לממשק של הרובוט. כך אפשר לדעת אם התקלה נמצאת ב-ROS או בתקשורת עם ההומנואיד.
- חברו שכבת תצפית לפני שכבת תנועה. התחילו בקריאת מצב הרובוט, נתוני חיישן או מצב סוללה, בהתאם למידע החשוף בממשק. רק לאחר שיש תמונה אמינה של המצב, עברו לפקודות פעולה.
- הפעילו פעולה בסיסית בסביבה מבוקרת. בחרו תנועה או מחווה מאושרת, הגדירו שטח פנוי, נוכחות מפעיל ונקודת עצירה ברורה. תיעוד של הפקודות והתגובות יעזור מאוד באיתור תקלות.
- הוסיפו תפיסה ולוגיקה בהדרגה. אם המטרה היא תגובה למבקר, אפשר להתחיל בזיהוי נוכחות בלבד. רק אחרי שהזיהוי עקבי, מוסיפים החלטות מורכבות יותר כמו התאמת שפה, תוכן או מחווה.
התנועה היא החלק הרגיש ביותר
בהומנואיד, חיבור מצלמה או מודול שיחה הוא בדרך כלל החלק הקל יותר. התנועה דורשת זהירות מקצועית, מפני שהיא קשורה למרכז כובד, למשטח, למרחק מאנשים ולמצב המכני של הרובוט. גם כאשר הדגם יודע ללכת או לבצע מחוות, אין פירוש הדבר שכל פקודה חדשה מתאימה לכל חלל.
באירועים ותערוכות עדיף לעיתים לבנות חוויה חזקה סביב שיחה, מחוות קצרות ומיקום קבוע, במקום לדרוש מהרובוט לנוע בחופשיות בין מבקרים. זה לא ויתור על חדשנות, אלא התאמה נכונה למרחב צפוף, לרעש, לתאורה משתנה ולצורך בתפעול צפוי. לעומת זאת, במעבדת מחקר עם אזור בדיקה מוגדר אפשר לבחון יותר יכולות, אך גם שם יש לעבוד בשלבים.
הגדירו תמיד מי רשאי להפעיל את הרובוט, מי עוקב אחר ההתנהגות בזמן אמת ומה קורה אם החיבור לרשת נופל. מנגנון עצירה, גבולות פעולה ותוכנית התאוששות אינם תוספת לפרויקט – הם חלק ממנו.
מתי מחשב חיצוני עדיף על מחשב הרובוט?
חלק מהמשימות יכולות לרוץ על המחשב המובנה, אך עיבוד תמונה מתקדם, מודלי שפה או ניתוח של כמה זרמי מידע עשויים לדרוש מחשב חיצוני. היתרון הוא גמישות וכוח עיבוד; החיסרון הוא תלות ברשת, צורך בניהול השהיה ונקודת כשל נוספת.
לתרחיש קצר באירוע, מחשב חיצוני יכול להיות בחירה מצוינת אם התקשורת נבדקה מראש ואם יש גיבוי להפעלה בסיסית. למחקר שדורש זמני תגובה עקביים, ייתכן שיהיה נכון יותר לצמצם את התלות בתקשורת אלחוטית. הבחירה תלויה באופי המשימה, ולא רק במפרט המחשב.
טעויות נפוצות שכדאי לחסוך
טעות נפוצה היא לנסות לחבר הכול ביום אחד: זיהוי פנים, שיחה, ניווט, תנועות ידיים וממשק מסך. כשמשהו נכשל, קשה לדעת היכן הבעיה. עדיף לבנות תרחיש ליבה שעובד היטב, ואז להרחיב אותו.
טעות נוספת היא לבחון את המערכת רק במשרד שקט. חלל אירוע מוסיף רעש, תאורה חזקה, אנשים שנכנסים לפריים ורשת עמוסה. יש לבצע חזרה בתנאים שדומים ככל האפשר להפעלה האמיתית. כדאי גם להימנע מהנחה שכל גרסה של קוד פתוח מתאימה מיד לדגם ספציפי – נדרש אימות מול הממשקים והתיעוד הזמינים עבור אותו רובוט.
שאלות נפוצות
האם חייבים לדעת ROS כדי להפעיל הומנואיד?
לא תמיד. אפשר להפעיל תרחישים קיימים באמצעות כלי ההפעלה של הדגם. ROS נדרש בעיקר כשמבקשים לפתח התנהגות מותאמת, לשלב חיישנים, לחבר מערכות חיצוניות או לבצע מחקר ופיתוח מסודר.
האם ROS 2 מתאים לכל דגם הומנואידי?
לא בהכרח. ההתאמה תלויה בממשק היצרן, בתוכנה הזמינה ובמחשב שעליו הפרויקט רץ. יש לבחון כל דגם וכל גרסת תוכנה בנפרד.
אפשר לחבר מודל שיחה לרובוט?
כן, כמרכיב בשכבת השיחה או קבלת ההחלטות, אך צריך להגדיר גבולות ברורים: אילו תשובות מותרות, מתי הרובוט מבצע פעולה פיזית, ומה קורה כאשר אין ודאות. שיחה טובה אינה סיבה לאפשר תנועה לא מבוקרת.
כמה זמן לוקח להגיע להדגמה?
זה תלוי במורכבות התרחיש, ברמת ההתאמה ובמצב התשתית. הדגמה ממוקדת עם פעולה אחת ברורה שונה מאוד ממערכת שכוללת תפיסה, שיחה, תנועה ואינטגרציה למערכות ארגוניות.
הומנואיד שמחובר נכון ל-ROS יכול להפוך מפלטפורמה מרשימה לפתרון שאפשר לבחון, לשפר ולהפעיל עם מטרה ברורה. לא בטוחים איזה דגם או תהליך אינטגרציה מתאימים ליישום שלכם? ספרו לצוות RoboFun מה אתם רוצים להשיג, ונשמח לעזור בבדיקת התאמה, תכנות ופיתוח תרחיש מעשי.