
מדריך אינטגרציה לחיישני בטיחות תעשייתיים בהומנואיד
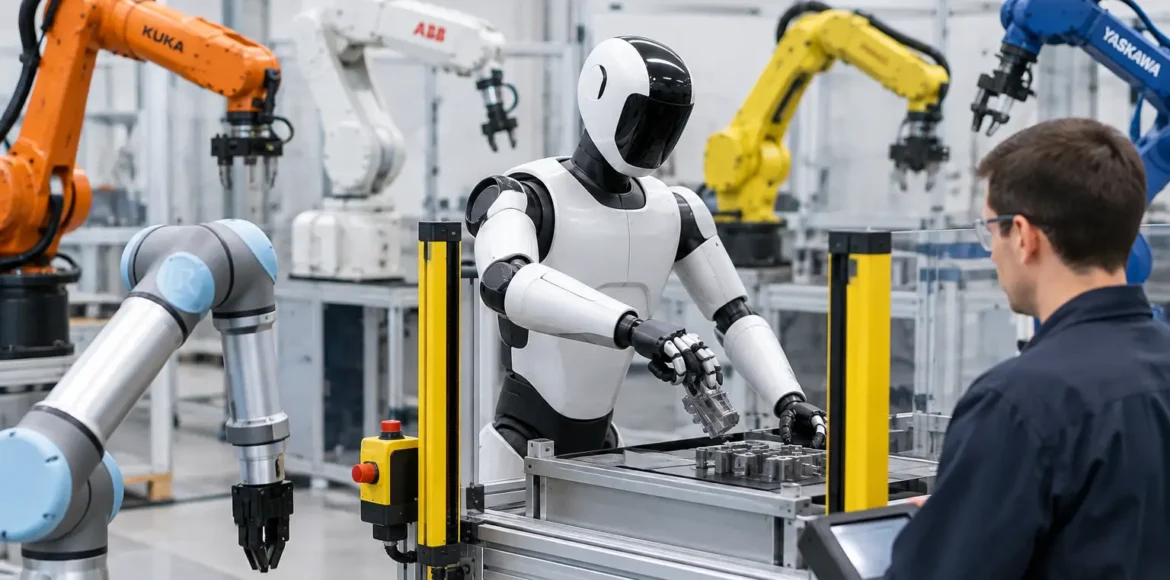
רובוט הומנואידי שמסתובב ליד אנשים, ציוד ומעברים אינו פרויקט של תכנות תנועה בלבד. מדריך אינטגרציה לחיישני בטיחות תעשייתיים צריך להתחיל בשאלה פשוטה: מה עלול לקרות כאשר הרובוט, אדם או מכשול מתקרבים זה לזה, ואיזו תגובה נדרשת בכל מצב? התשובה משתנה בין הדגמת Unitree G1 בכנס, סביבת מחקר עם H1, או הומנואיד שמבצע משימה מוגדרת באזור תעשייתי מבוקר.
חיישני בטיחות אינם הופכים רובוט לאוטונומי לחלוטין, וגם לא מחליפים נהלי עבודה, מפעיל אחראי או הערכת סיכונים. תפקידם הוא ליצור שכבת הגנה מתוכננת: לזהות מצב חריג, להגביל פעולה, לעצור תנועה כשצריך ולאפשר חזרה מבוקרת לפעילות.
למה הומנואיד דורש תכנון בטיחות שונה?
להומנואיד יש נוכחות פיזית וקהל נוטה להתקרב אליו. באירוע אנשים ירצו לצלם, לגעת או לעמוד במסלול ההליכה שלו. במעבדה, חוקרים עשויים לעבוד לידו תוך שינוי תכוף של קוד, משימות וכלי קצה. בסביבה תעשייתית, יש גם רעש, רצפה משתנה, ציוד נייד ומפעילים שאינם חלק מצוות הפיתוח.
לכן, בטיחות אינה רק שאלה של “האם החיישן מזהה אדם”. צריך להגדיר מה קורה לאחר הזיהוי. האם הרובוט מאט? עוצר? מסיים תנועה שכבר החלה? מבטל משימה? מודיע למפעיל? האם אפשר להפעיל אותו שוב רק לאחר בדיקה ואישור?
בדגמים כמו Unitree G1, H1 או R1, אופן האינטגרציה תלוי בדגם, בתרחיש, בממשקי התוכנה הזמינים ובהרשאות השליטה בפעולות הרובוט. אין תצורה אחת שמתאימה לכל הומנואיד ולכל אתר.
מתחילים מהערכת סיכונים, לא מבחירת חיישן
טעות נפוצה היא לבחור מצלמה, סורק או לחצן עצירת חירום, ורק אחר כך לחפש להם שימוש. הסדר הנכון הפוך: קודם ממפים את המשימה, סביבת העבודה והאנשים שעלולים להימצא בקרבת הרובוט. רק אז בוחרים אמצעי גילוי ותגובה.
כדאי לתאר באופן קונקרטי את מסלול הפעולה. למשל: ההומנואיד יוצא מנקודת המתנה, הולך לאורך מסלול מסומן, עוצר מול עמדת הדגמה, מבצע מחווה או מסירה של פריט קל, וחוזר. לכל שלב יש סיכונים אחרים. במהלך הליכה, הסיכון המרכזי עשוי להיות כניסה של אדם למסלול. בעת מחווה עם הידיים, נדרשת התייחסות למרחב התנועה של הזרועות. בזמן טעינה, התחזוקה או שינוי תוכנה, נדרש מצב עבודה אחר לגמרי.
בשלב זה מגדירים גם את גבולות האחריות: מי מפעיל את הרובוט, מי רשאי לשנות תרחיש, מי מאשר חזרה לפעולה לאחר עצירה, ואיך מונעים הפעלה לא מתוכננת.
מדריך אינטגרציה לחיישני בטיחות תעשייתיים: שכבות ההגנה
במקום להסתמך על רכיב אחד, עדיף לחשוב על הגנה בשכבות. כל שכבה מטפלת במצב אחר, וביחד הן מצמצמות את התלות בזיהוי יחיד או בהחלטת תוכנה אחת.
הפרדה פיזית ותכנון מרחב
לפעמים הפתרון הבטוח ביותר אינו חיישן, אלא תכנון נכון של השטח. מסלול ברור, מרחק מהקהל, מחסום נמוך, עמדת הפעלה מוגדרת או אזור הדגמה מסומן יכולים למנוע חלק גדול מהמצבים הלא רצויים.
באירוע פתוח, למשל, אפשר לתכנן אזור שבו ההומנואיד פועל ולמקם את הקהל במרחק שמתאים למהירות ולסוג התנועה. במעבדת מחקר, אפשר להגדיר אזור בדיקה שבו רק אנשי צוות מורשים נכנסים בזמן הרצת משימה חדשה. זה אולי פחות דרמטי מחיישן מתקדם, אבל לרוב הוא יעיל יותר וזול יותר לתפעול.
גילוי של אנשים ומכשולים
חיישנים סביבתיים יכולים לזהות כניסה לאזור, קרבה חריגה או מכשול במסלול. הפתרון עשוי להתבסס על סורקי בטיחות, וילונות אור, חיישני קרבה, מצלמות עומק או שילוב ביניהם. הבחירה תלויה בשדה הראייה הנדרש, בתנאי תאורה, במשטח, ברמת הדיוק ובתגובה שהמערכת צריכה לספק.
מצלמה יכולה לתרום להבנת הסביבה ולחוויית אינטראקציה, אך היא אינה בהכרח רכיב הבטיחות היחיד שעליו נכון לבסס תגובת עצירה. גם חיישן מצוין עלול להיות מושפע מהסתרה, מהשתקפויות או משינוי במיקום ההתקנה. לכן בוחנים את מגבלות הגילוי כבר בתכנון, ולא רק בבדיקה הראשונה.
תגובה מבוקרת של הרובוט
החיישן הוא רק תחילת השרשרת. יש להגדיר כיצד אירוע חיישן הופך לפעולה ברובוט. אפשר להבחין בין האטה, עצירה מבוקרת, עצירת חירום, חסימת פקודת תנועה חדשה והתראה למפעיל.
התגובה המתאימה תלויה במרחק, במהירות, במשימה וביכולות הבקרה של הדגם. עצירה חדה מדי עלולה להיות לא רצויה במצב מסוים, בעוד שבתרחיש אחר היא הכרחית. המטרה היא לא לבחור תמיד את התגובה הקיצונית ביותר, אלא לתכנן תגובה צפויה, בדוקה ומתאימה לסיכון.
שליטה ידנית ונהלי הפעלה
גם מערכת מתקדמת צריכה דרך ברורה לעצירה ידנית ולהשבתה בעת צורך. המפעיל צריך לדעת היכן נמצאים אמצעי העצירה, מה המשמעות של כל מצב, ומהו הנוהל לאחר עצירה. אם איש הצוות אינו בטוח האם הרובוט יחזור אוטומטית לפעולה, יש כאן פער תפעולי שצריך לפתור לפני ההשקה.
איך מחברים בין חומרה, תוכנה ותפעול?
אינטגרציה נכונה מחברת שלושה עולמות: החיישן בשטח, לוגיקת הבטיחות והשליטה ברובוט. במערכות המבוססות על ROS או על שכבות תוכנה אחרות, חשוב להפריד ככל האפשר בין לוגיקת המשימה לבין מנגנון שמגביל או עוצר פעולה בעת אירוע בטיחות. אחרת, שינוי קטן בקוד ההדגמה עלול להשפיע בלי כוונה על התנהגות קריטית.
יש להגדיר מצבי פעולה ברורים, כגון מצב הדגמה, מצב מחקר, מצב תחזוקה ומצב תקלה. לכל מצב יכולים להיות גבולות תנועה, מהירויות, חיישנים פעילים והרשאות מפעיל שונים. מצב תחזוקה, למשל, לא אמור להתנהג כמו מצב שבו רובוט פועל מול קהל.
תיעוד הוא חלק מהאינטגרציה, לא תוספת מנהלתית. כדאי לתעד את מיקום החיישנים, אזורי הגילוי, פעולות התגובה, תהליך האיפוס, גרסת התוכנה ותרחישי הבדיקה. כאשר מחליפים אתר, משנים מסלול או מוסיפים יכולת לרובוט, התיעוד מאפשר להבין מה צריך לבדוק מחדש.
בדיקות קבלה לפני הפעלה מול קהל או צוות
בדיקה טובה אינה מסתפקת בכך שהרובוט “עצר פעם אחת”. יש לבחון תרחישים צפויים וגם מצבי קצה: אדם שנכנס מהצד, מכשול נמוך, שני אנשים שמתקרבים במקביל, שינוי תאורה, חיישן שמאבד תקשורת, או מפעיל שמנסה להפעיל מחדש את המערכת מוקדם מדי.
רצוי לבצע את הבדיקות תחילה במהירויות נמוכות ובאזור מבוקר. לאחר מכן אפשר להרחיב בהדרגה את תרחיש הפעולה. אם הרובוט מיועד לתערוכה, כדאי לבדוק אותו בתנאים שמדמים עומס אמיתי של קהל, רעש ותנועה מסביב. אם הוא מיועד למחקר, חשוב לבדוק גם מה קורה כאשר משימה נכשלת או כאשר מפתח טוען גרסה חדשה.
לא כל שינוי מחייב תכנון מחדש מאפס, אך שינוי במסלול, במהירות, בכלי קצה, בחיישן או במיקום ההתקנה צריך לעורר בדיקה מחודשת של ההנחות המקוריות.
מגבלות שצריך להביא בחשבון
חיישני בטיחות מוסיפים שכבת הגנה, אך הם אינם פותרים כל סיכון. אזורי גילוי יכולים לכלול שטחים מתים. חיישן עלול לזהות אובייקט בלי להבין את ההקשר שלו. תקשורת בין מערכות עשויה להיכשל, וסביבה צפופה יכולה לשנות את איכות הגילוי.
יש גם פשרה בין חוויית משתמש לבטיחות. אזור הגנה גדול מדי יגרום לעצירות תכופות ויפגע בהדגמה. אזור קטן מדי עלול לא להשאיר מספיק זמן לתגובה. המענה הוא כוונון מבוסס תרחיש, בדיקות חוזרות והגדרה מציאותית של מה שהרובוט אמור לבצע.
שאלות נפוצות
האם מצלמה רגילה מספיקה לחיישן בטיחות?
לא בהכרח. מצלמה יכולה להיות רכיב שימושי מאוד לזיהוי ולהבנת סביבה, אך יש לבחון את דרישות הבטיחות, אמינות הגילוי והתגובה הנדרשת לפני שמחליטים על ארכיטקטורת המערכת.
האם כל הומנואיד מתאים לעבודה ליד קהל?
לא. ההתאמה תלויה בדגם, במשימה, במרחב, במהירות, בתפעול ובאמצעי ההגנה שנוספו. לעיתים נכון יותר להפעיל את הרובוט באזור תחום וברור.
מתי נדרש לפתח התאמה ייעודית?
כאשר המשימה, הסביבה או תהליך העבודה אינם מתאימים לתרחיש סטנדרטי. התאמה יכולה לכלול לוגיקת תגובה, ממשק מפעיל, הגדרת אזורים או שילוב חיישנים בהתאם לצורך.
לא בטוחים כיצד לתכנן הומנואיד בטוח לתצוגה, למחקר או ליישום תעשייתי? ספרו לנו מה אתם רוצים להשיג, וצוות RoboFun ישמח לסייע בבחירת הרובוט, בבדיקת התאמה, באינטגרציה ובפיתוח היישום הנכון.