
רובוטים למחקר ופיתוח באקדמיה – בחירה נכונה
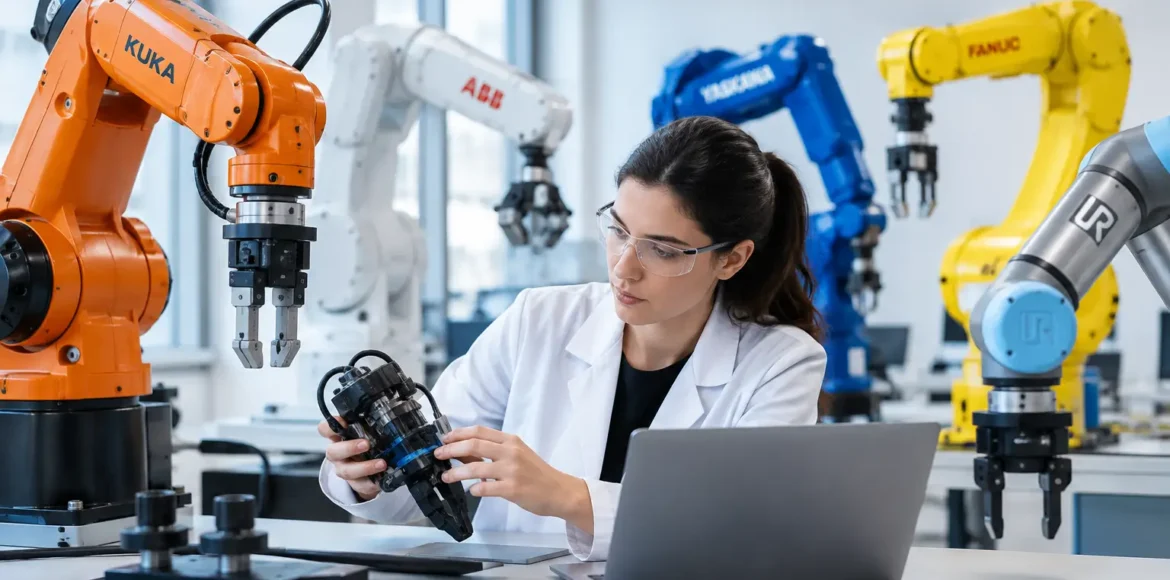
מעבדה אקדמית לא צריכה רובוט רק כדי להיראות מתקדמת. היא צריכה פלטפורמה שתאפשר לשאול שאלה מחקרית טובה יותר, לבצע ניסוי שחוזר על עצמו באופן עקבי, או לתת לסטודנטים ניסיון מעשי שלא נשאר על המסך. רובוטים למחקר ופיתוח באקדמיה יכולים לעשות את כל אלה, אבל רק כאשר בוחרים אותם לפי מטרת המחקר, סביבת העבודה והיכולות של הצוות – ולא לפי סרטון הדגמה מרשים.
הבחירה הנכונה מתחילה בהגדרה פשוטה: מה הרובוט צריך לאפשר שאי אפשר, או קשה מאוד, לבצע כיום? התשובה יכולה להיות ניווט אוטונומי במסדרונות, מחקר תפיסה ממוחשבת, תפעול זרוע, אינטראקציה בין אדם למכונה, איסוף נתוני חיישנים, או פיתוח אלגוריתמים לשליטה ובקרה. לכל מטרה כזו נדרשים חומרה, תוכנה ותהליך הטמעה מעט שונים.
למה רובוט במעבדה ולא רק סימולציה?
סימולציות הן כלי מצוין. הן מאפשרות להריץ תרחישים מהר, לבדוק רעיונות בלי לסכן ציוד ולהגיע לגרסה ראשונה של אלגוריתם לפני שמפעילים מנועים אמיתיים. אבל העולם הפיזי מוסיף את מה שהסימולציה מתקשה לשחזר במלואו: רעשים בחיישנים, שינויי תאורה, החלקה של גלגלים, השהיה בתקשורת, אנשים שנכנסים למסלול ותקלות קטנות שמחייבות תגובה נכונה.
רובוט פיזי הופך את הפער הזה לחלק מתהליך הלמידה והמחקר. סטודנטים לומדים לא רק לכתוב קוד, אלא גם לכייל מצלמה, להבין מה משפיע על מדידה, לתכנן מנגנון בטיחות ולבדוק אם המודל שלהם עומד בתנאי אמת. עבור חוקרים, זו דרך לאמת הנחות ולבנות מאגרי נתונים מקוריים.
עם זאת, לא כל פרויקט מחייב רכישת פלטפורמה מורכבת. אם המחקר מתמקד בתכנון מסלולים, ייתכן שסימולציה ורובוט נייד בסיסי יספיקו. אם חוקרים מניפולציה עדינה, זרוע רובוטית עם חיישנים מתאימים תהיה רלוונטית יותר מרובוט דמוי אדם. ההחלטה תלויה בשאלה המחקרית, לא בקטגוריה שנראית הכי עתידנית.
רובוטים למחקר ופיתוח באקדמיה: התאמה לפי יישום
הדרך היעילה לבחור פלטפורמה היא להתחיל מהפעולה שאותה רוצים לחקור. רובוט נייד על גלגלים מתאים בדרך כלל למחקר בניווט, מיפוי, תפיסת סביבה ותיאום בין כמה רובוטים. הוא גם יכול להיות נקודת פתיחה טובה לקורסים בתחומי חיישנים, בינה מלאכותית ובקרת תנועה.
רובוט מרובע-רגליים מוסיף יכולת תנועה בסביבה מורכבת יותר, כגון מדרגות נמוכות, משטחים לא אחידים או אזורים שבהם גלגלים מתקשים לפעול. הוא מתאים למחקרים בבקרת הליכה, איזון, תפיסה תלת-ממדית ובדיקת התנהגות רובוטית בתנאים משתנים. המחיר של הגמישות הזו הוא מורכבות גבוהה יותר בתפעול, בתחזוקה ובתכנון הניסוי.
זרוע רובוטית מיועדת למחקר במניפולציה: אחיזה, מיון, הרכבה, עבודה לצד אדם ותכנון תנועות מדויקות. היא יכולה להשתלב בפרויקטים של אוטומציה תעשייתית, רובוטיקה רפואית, ראייה ממוחשבת ולמידה באמצעות חיקוי. חשוב לבדוק מראש את טווח העבודה, כושר הנשיאה, סוג כלי הקצה והאם נדרשים אמצעי מיגון סביב עמדת העבודה.
רובוטים דמויי אדם או רובוטים אינטראקטיביים מתאימים במיוחד למחקר בחוויית משתמש, תקשורת אנושית-רובוטית, שפה, מחוות, קבלת שירות והיבטים חברתיים של טכנולוגיה. הם יכולים ליצור אפקט וואו, אך הערך המחקרי שלהם נמדד ביכולת לאסוף תצפיות עקביות ולתכנן אינטראקציה אתית וברורה – לא רק ביכולת לנופף לשלום.
ארבע שאלות שכדאי לשאול לפני הרכישה
לפני שבוחנים דגם מסוים, כדאי לנסח מסמך דרישות קצר. הוא לא חייב להיות טכני מאוד, אבל הוא צריך לחבר בין המחקר לבין תנאי השטח. ארבע שאלות יקדמו את התהליך משמעותית:
- מהו הניסוי הראשון שהרובוט צריך לבצע? תיאור קונקרטי עדיף על הגדרה רחבה כמו מחקר בבינה מלאכותית. למשל: הרובוט יזהה חפצים על שולחן, יבחר יעד ויניח אותו במגש.
- מי יפעיל ויתחזק אותו? מרצה, מהנדס מעבדה, סטודנטים לתואר מתקדם או צוות מעורב – לכל מבנה כזה יש השלכות על הכשרה, הרשאות ותיעוד.
- באיזו סביבה הוא יעבוד? מסדרון עמוס, מעבדה סגורה, רצפת ייצור, כיתה או שטח חוץ דורשים רמות שונות של עמידות, חיישנים ובטיחות.
- איזו גמישות נדרשת בהמשך? אם צפויים פרויקטים מגוונים, יש יתרון לפלטפורמה פתוחה שאפשר להוסיף לה חיישנים, כלי קצה או מודולים תוכנתיים.
לא פחות חשוב לשאול מה לא נדרש. אם אין צורך להרים משאות, אין היגיון להשקיע בזרוע עם כושר נשיאה גבוה. אם העבודה מתבצעת רק בחדר מסודר, יכולת ניווט בשטח קשה עלולה להיות תוספת יקרה שלא תתרום למחקר.
החומרה היא רק חצי מהסיפור
במחקר אקדמי, ערכה של פלטפורמה רובוטית נקבע לא רק לפי המפרט שלה, אלא גם לפי הגישה למערכת. חוקרים ומפתחים צריכים להבין אילו ממשקי תוכנה זמינים, האם ניתן לקרוא נתונים גולמיים מהחיישנים, האם אפשר לשלוט ברובוט ברמות שונות, וכיצד מתועדת סביבת הפיתוח.
פלטפורמה סגורה עשויה להתאים להדגמה, להכשרה בסיסית או ליישום ממוקד. למחקר שבו רוצים לשנות אלגוריתמים, לחבר חיישן ייעודי או לשלב מודלים חדשים, נדרשת בדרך כלל פתיחות גדולה יותר. גם כאן אין תשובה אחת נכונה: מערכת פתוחה מעניקה חופש, אך דורשת יותר ידע הנדסי וזמן אינטגרציה.
כדאי לבחון גם את ניהול הנתונים. מצלמות, חיישני עומק, מדידי מרחק וחיישני כוח עשויים לייצר נפח מידע גדול. יש להחליט היכן הנתונים נשמרים, מי רשאי לגשת אליהם, כיצד מתעדים גרסאות של ניסויים ואיך מגנים על פרטיות כאשר המחקר כולל משתתפים אנושיים.
הטמעה נכונה מתחילה בניסוי קטן
אחת הטעויות הנפוצות היא לנסות להפעיל מיד את כל יכולות הרובוט. גישה טובה יותר היא לבנות תרחיש ראשוני מצומצם: מסלול ניווט מוגדר, משימת אחיזה אחת או דיאלוג קצר עם משתמש. כך אפשר לבדוק תקשורת, טעינה, בטיחות, איכות נתונים ויכולת שחזור לפני שמרחיבים את הפרויקט.
בשלב הזה כדאי להגדיר מדדי הצלחה שאינם מעורפלים. במקום לומר שהרובוט צריך לעבוד טוב, מגדירים למשל כמה ניסיונות רצופים עליו להשלים, אילו תקלות מקובלות, כמה זמן נמשך תהליך ההכנה ומה נדרש כדי לשחזר את הניסוי על ידי סטודנט אחר. מדדים כאלה הופכים הדגמה לפרויקט מחקרי שאפשר להעריך ולשפר.
הכשרת צוות היא חלק מהציוד, גם אם היא לא מגיעה בקופסה. מפעילים צריכים להכיר נהלי הפעלה וכיבוי, טעינה, עצירת חירום, בדיקות לפני ניסוי ודרכי התאוששות מתקלות. סטודנטים צריכים לדעת מה מותר לשנות בקוד ומה דורש אישור. חלוקת אחריות ברורה חוסכת זמן יקר ובעיקר שומרת על אנשים ועל הרובוט.
בטיחות, אתיקה ותחזוקה אינם סעיף שולי
רובוט שנע, אוחז או פועל בקרבת אנשים מחייב תכנון בטיחותי. יש להביא בחשבון מהירות תנועה, כוח, אזורי עבודה, מנגנוני עצירה, כבלים, סוללות וגישה של מבקרים למעבדה. בעבודה עם זרועות או פלטפורמות גדולות, לעיתים נדרשים פתרונות פיזיים כמו גידור, סימון אזור עבודה או הפעלה מבוקרת.
כאשר המחקר כולל צילום, הקלטת קול או ניתוח התנהגות של אנשים, נדרש גם תהליך אתי מסודר. משתתפים צריכים להבין מה נאסף ולשם מה, והחוקרים צריכים לצמצם איסוף מידע שאינו נחוץ למחקר. רובוט חברותי אינו פוטר את המעבדה מאחריות מחקרית.
תחזוקה שוטפת משפיעה ישירות על זמינות הפלטפורמה. סוללות, עדכוני תוכנה, ניקוי חיישנים, בדיקת ברגים ורכיבים מתכלים הם חלק מהחיים של מעבדה פעילה. כדאי להקצות בעל תפקיד שאחראי על יומן תחזוקה ועל תיעוד של תקלות ופתרונות. זה נשמע מנהלתי, עד שהרובוט מפסיק לעבוד שעה לפני יום פתוח.
שאלות נפוצות
האם רובוט אחד יכול לשרת כמה קורסים ומעבדות?
כן, אם מתכננים זאת מראש. פלטפורמה גמישה יכולה לתמוך בקורסי תכנות, חיישנים, בקרה וראייה ממוחשבת, אך צריך לנהל לוח זמנים, הרשאות ותצורות עבודה כדי למנוע מצב שבו פרויקט אחד חוסם את כולם.
האם חייבים צוות רובוטיקה מנוסה כדי להתחיל?
לא תמיד. אפשר להתחיל בפלטפורמה שמותאמת ללמידה ולהתקדם בהדרגה. מחקר מורכב, התאמות חומרה ואינטגרציה של מערכות חיצוניות כבר דורשים בדרך כלל ליווי של אנשי תוכנה, מכניקה או אלקטרוניקה.
כמה זמן נמשכת הטמעה?
הדבר תלוי בהיקף. הפעלה בסיסית והכשרה ראשונית יכולות להיות קצרות יחסית, בעוד שפיתוח יישום מחקרי, התאמת חיישנים ובניית סביבת ניסוי עשויים להימשך זמן רב יותר. תרחיש ראשון קטן מקצר את הדרך לתוצאה שימושית.
האם כדאי לבחור רובוט לפי מפרט בלבד?
לא. מפרט חשוב, אבל הוא לא מספר אם הרובוט מתאים לשאלה המחקרית, לצוות ולתשתית. זמינות תמיכה, אפשרויות פיתוח, בטיחות ויכולת תחזוקה חשובות לא פחות.
הפלטפורמה הטובה ביותר היא זו שתאפשר לצוות שלכם לעבור מרעיון לניסוי אמין, ואז מניסוי לתובנה חדשה. לא בטוחים איזה פתרון רובוטי מתאים ליישום שלכם? ספרו לנו מה אתם רוצים להשיג, וצוות RoboFun ישמח לעזור לכם לבחון את האפשרויות.